人間そっくりに作られたロボットを見たとき、かわいらしい、親しみやすいと感じるどころか、なぜか怖い、気持ち悪いと感じた経験はないだろうか。
この不可思議な心理現象が「不気味の谷(Uncanny Valley)」だ。1970年に日本のロボット工学者・森政弘が提唱した概念で、人間に似ていないロボットには親しみを感じても、人間に近づいた中途半端な段階で親和感が急激に低下するという仮説である。
2026年には、東京大学の研究グループが自閉スペクトラム症(ASD)の人と定型発達者の反応を比較した研究を発表。さらに東海大学の研究者らは、脳波のN170成分を利用した不気味の谷の客観的評価に取り組んでいる。半世紀以上前の仮説は、いま脳科学や認知心理学の視点から新たな検証段階に入っている。
【基礎知識】不気味の谷とは?人間らしくなるほど怖くなる理由
不気味の谷とは、ロボットやCGキャラクターなどの人工物が人間に似ていく過程で、ある段階になると人間の親和感が急激に低下する現象を指す。
通常、ロボットが人間に近づけば近づくほど、親しみやすさも高まると考えられる。しかし、森政弘の仮説では、その関係は単純な右肩上がりではない。
人間らしさと親和感の関係
不気味の谷を理解するには、2つの指標が重要になる。
- 人間らしさ(Human-likeness): 外見や動作がどの程度人間に似ているか。
- 親和感(Affinity): 対象に対してどの程度親しみやすさや好感を抱くか。
森のモデルでは、人間らしさが増すにつれて親和感も上昇する。しかし、人間にかなり近づいた段階で親和感が急落し、その後、本物の人間と見分けがつかないほどになると再び上昇する。
この急落部分が「谷」と呼ばれる理由だ。
不気味の谷が発生する3つの段階
第1段階:機械らしいロボット
金属製の腕や単純な機械構造など、人間とは明らかに異なる外見を持つロボットは、人工物として認識しやすい。人間とは違う存在であることが明確なため、違和感を覚えにくい。
第2段階:人間に似ているが完全ではないロボット
肌の質感、目、口、表情などが人間に近づく一方、細部に人工物らしさが残っている。この段階では、人間らしさへの期待と実際の見た目との間にズレが生じ、不気味さにつながる可能性がある。
第3段階:本物の人間に近い存在
外見や動作が自然になり、人間とほとんど区別できなくなると、違和感が減少して親和感が回復するというのが森の仮説だ。
ただし、すべての人が同じ曲線を描くわけではない。対象の種類、見る人の経験、評価方法によって結果が変わる点には注意が必要だ。
【提唱の真相】森政弘が1970年に発見した不気味の谷の原点
不気味の谷を最初に提唱したのは、日本のロボット工学者・森政弘だ。
森は東京工業大学の教授を務めた人物であり、現在の東京科学大学につながる日本のロボット工学の歴史において重要な研究者である。
きっかけは人間そっくりの義手だった
1970年当時、精巧な筋電義手の開発が進められていた。
その代表例として森が取り上げたのが、ウィーンハンドと呼ばれる義手だ。
外観は非常に精巧で、血管の膨らみや指紋まで再現されていた。遠目には本物の手と見分けがつかないほどだったという。
ところが、実際に握手をすると印象が変わる。
外見は人間の手に似ているのに、握ったときの柔らかさや骨格の感触、体温のない冷たさが本物の手とは違っていた。
視覚から受け取る情報と、触覚から受け取る情報が一致しない。そのギャップが強い不気味さを生むという発見だった。
森は、この経験を人間の顔や身体全体に拡張し、人間らしさと親和感の関係を説明する仮説としてまとめた。
不気味の谷の歴史と研究の転換点
| 年代 | 出来事・研究 | 意味 |
|---|---|---|
| 1970年 | 森政弘が『Energy』第7巻第4号に「不気味の谷」を掲載 | 概念の提唱 |
| 2005年以降 | 欧米の研究者が概念を引用し始める | 国際的な認知が拡大 |
| 2012年 | IEEEの専門誌に英訳版が掲載 | ロボット工学以外にも広く普及 |
| 2012年 | 東京大学などの研究グループが乳児を対象に実験 | ロボット以外の対象にも研究が拡張 |
| 2015年 | 不気味の谷に関する実証研究のレビューが公表 | 仮説を支持する証拠と限界を整理 |
| 2023年 | 産業技術総合研究所がAIを使った検証を発表 | 大規模な画像評価への展開 |
| 2026年1月 | 東京大学がASDと不気味の谷に関する研究成果を発表 | 個人差と顔認識の関係を検証 |
| 2026年1月 | 東海大学の研究者らがN170を使った実験を発表 | 脳波による客観的評価を検討 |
特に注目したいのは、森の提唱から長い時間が経過してから研究が本格化したことだ。
当初の論考は、エッソ・スタンダード石油の広報誌『Energy』に掲載されたエッセイだった。正式な学術研究として世界的に広まるまでには時間がかかった。
2012年にはIEEEの『Robotics & Automation Magazine』に英訳版が掲載され、ロボット工学、心理学、CG制作、デザインなど多様な分野で引用されるようになった。
不気味の谷はロボットだけの現象なのか
興味深いのが、2012年に科学技術振興機構(JST)、東京大学、京都大学、理化学研究所などの研究者が発表した乳児の研究だ。
この研究では、生後7〜12か月の乳児51人を対象に、母親の顔、他人の顔、母親と他人の顔を50%ずつ合成した顔を提示した。
その結果、乳児は母親と他人の顔をよく見る一方、合成した「半分お母さん」の顔を長く見ようとしなかった。
この研究は、人工物と人間の間だけでなく、親近感のある存在と見知らぬ存在の境界でも、似た現象が生じる可能性を示したものだ。
【発生メカニズム】不気味の谷が起こる3つの心理学的理由
不気味の谷の発生メカニズムには、複数の説明が提案されている。
2026年現在も、すべての現象を説明できる単一の理論は確立されていない。特に重要なのが、知覚情報の不一致とカテゴリー分類の難しさだ。
1. 知覚的不一致仮説:顔のパーツがかみ合わない
不気味の谷を説明する有力な考え方の一つが、知覚的不一致(Perceptual Mismatch)だ。
人間は顔を見るとき、目、鼻、口、肌、輪郭など複数の情報を同時に処理している。
例えば、次のような顔を想像してほしい。
- 肌は本物の人間のように精巧である。
- 目はガラス玉のように不自然に光っている。
- 口の動きは滑らかだが、表情の変化が乏しい。
- 顔の輪郭は自然なのに、まばたきのタイミングが不自然である。
それぞれのパーツだけを見れば人間に似ている。しかし、顔全体として見ると、自然な人間の顔として整合性が取れていない。
このような情報の食い違いが、違和感につながるという説明だ。
2015年に『Frontiers in Psychology』に掲載された研究レビューでは、目と顔全体のリアリティーの不一致や、人間らしい顔に極端な特徴が加わることなどについて、比較的強い実証的支持が確認された。
つまり、単純に人間に似ているかどうかだけではなく、各パーツの人間らしさが一致しているかどうかが重要になる。
2. カテゴリー曖昧性仮説:人間かロボットか判断できない
もう一つの説明が、カテゴリー分類の困難さに関する仮説だ。
人間は目の前にある対象を、経験や記憶を使って分類する。
例えば、顔を見たときには無意識に次のような判断を行う。
- 本物の人間なのか。
- 人形やロボットなのか。
- CGで作られたキャラクターなのか。
ところが、人間にもロボットにも見える曖昧な顔の場合、分類に時間がかかることがある。
この判断の難しさが、否定的な印象につながるという考え方だ。
2013年に山田祐樹、川邊隆宏、伊早耶桂子らが発表した研究では、実在の人間、ぬいぐるみ、漫画風の顔を合成した画像を用いて実験を行った。
その結果、画像のカテゴリー分類が難しくなる段階と、好ましさが低くなる段階に関連が見られた。
ただし、実在する人間同士の顔を合成した条件では、分類の難しさによる評価への影響は弱かった。
したがって、カテゴリーの曖昧さだけで不気味の谷のすべてを説明できるわけではない。
3. 動きと予測のズレ:静止画より動画が怖い理由
森政弘は、人工物に動きが加わると不気味の谷がさらに深くなると考えていた。
この指摘は、現在のCGやロボット開発にも関係する。
人間は、顔の動きに対して無意識に自然なパターンを期待している。
例えば、人間が笑うときには、口角だけでなく頬や目元も連動して変化する。まばたきにも一定の自然さがある。
一方、ロボットの表情が不自然な速度で変化したり、目だけが動かなかったりすると、見た目のリアリティーと動作のリアリティーが一致しない。
こうしたズレが不気味さを強める可能性がある。
ただし、動きが加われば必ず不気味の谷が深くなるという法則が、あらゆる実験で確認されているわけではない。
どの説明が最も有力なのか
2015年の研究レビューでは、単に人間らしさを高めれば必ず谷が生まれるという単純な仮説には、一貫した支持が得られなかった。
一方、知覚的不一致に関する仮説には、複数の実験から比較的強い支持が示された。
カテゴリー分類の困難さについても関連を示す研究はあるが、全体を説明するには追加検証が必要とされた。
現在の研究を理解するうえでは、これらを競合する一つの答えとして扱うのではなく、異なる条件で働く複数の仕組みとして捉えることが重要だ。
【2026年最新】東京大学のASD研究で判明した不気味の谷の個人差
2026年の不気味の谷研究で大きな注目を集めたのが、東京大学大学院総合文化研究科などの研究グループによる発表だ。
2026年1月15日、東京大学は、自閉スペクトラム症(ASD)の人では不気味の谷が明確には現れにくい可能性を示す研究成果を公表した。
論文は『Computers in Human Behavior Reports』の2026年3月号に掲載された。
研究で明らかになった定型発達者とASD当事者の違い
研究グループは、人間の顔とロボットの顔の画像を使い、定型発達(TD)群とASD群の反応を比較した。
参加者には画像を見てもらい、次の2つの観点から評価を求めた。
- 人間らしさ:対象がどの程度人間に似ているか。
- 好ましさ:対象に対してどの程度好感を持つか。
その結果、定型発達群では人間らしさが高まる途中で好ましさが落ち込む、不気味の谷に相当する傾向が確認された。
一方、ASD群では好ましさが比較的なだらかに変化し、同じような谷が明確には確認されなかった。
特に重要なのは、人間なのかロボットなのか判断しにくい曖昧な顔に対する反応だ。
定型発達群では、分類の曖昧さが高い顔ほど好ましさが低下する関連が見られた。一方、ASD群では、この関連がほとんど確認されなかった。
顔全体ではなく目や鼻などの部分に注目する可能性
この結果を説明する手がかりとして、研究グループは顔画像の特徴量解析を行った。
その結果、次のような違いが示唆された。
定型発達群
顔全体のまとまりに関係する特徴を重視して、好ましさを判断する傾向が示された。
ASD群
顔全体よりも、目や鼻などの部分的な特徴を重視して判断する可能性が示された。
顔全体の整合性よりも個別の特徴に注目することで、各パーツの不一致に気づきにくくなり、不気味さが生じにくい可能性があるという説明だ。
研究に参加した研究者
研究には、東京大学の植田一博教授、李璐氏、今泉拓氏、長崎大学の熊崎博一教授、西川菜月氏らが関わった。
論文の正式名称は「Do individuals with autism spectrum disorder not experience the uncanny valley? A psychological experiment and feature analysis using human and robot faces」。
研究成果は、ASD当事者の支援に使うロボットやアバターのデザインにも示唆を与える。
例えば、定型発達者や支援者にとっては違和感の強い外見でも、ASD当事者にとっては必ずしも同じような不快感につながらない可能性がある。
ただし、今回の結果はASDの人すべてに不気味の谷が存在しないことを証明したものではない。画像を用いた実験の結果であり、実際にロボットと会話する場面でも同じ反応が生じるかは今後の課題だ。
また、ASDは多様な特性を含む神経発達症であり、個人差を無視した一般化はできない。
【脳科学の最前線】N170脳波で不気味の谷を客観的に測定できるのか
不気味の谷の研究で長く課題となってきたのが、評価の客観性だ。
従来は、実験参加者にロボットの顔を見てもらい、どれくらい怖いか、どれくらい好ましいかをアンケートで回答してもらう方法が中心だった。
しかし、同じ画像でも人によって感じ方は異なる。主観的な回答だけでは、脳内でどのような情報処理が起きているのかを十分に把握できない。
そこで注目されているのが、脳波を使った事象関連電位(ERP)の測定だ。
N170とは何か
N170は、人間の顔を見たときに観測される代表的な脳波成分の一つだ。
顔画像を提示してからおよそ170ミリ秒後に、後頭側頭部付近の電極で特徴的な陰性電位が観測されることから、この名称が付いている。
N170は、顔の構造的な情報を初期段階で処理する過程と関係している。
つまり、脳が顔をどのように認識しているのかを調べるための手がかりになる。
ただし、N170は恐怖や嫌悪感そのものを直接測定する指標ではない。顔の認識に関係する脳活動を捉えるものであり、不気味さの評価には慎重な解釈が必要だ。
2026年1月、東海大学の研究者らが8人を対象に実験
2026年1月30日、東海大学の錦部颯太氏、木村達洋氏、安藝史崇氏らは、「N170を利用した不気味の谷現象の解析に関する基礎研究」を発表した。
実験では、8人の参加者に人間らしさの異なるロボットの顔を提示し、アンケート評価と脳波測定を実施した。
脳波測定には、国際10-20法を基準とした6電極が用いられた。
研究の目的は、従来の主観的な評価だけでなく、N170という生理的指標を利用して不気味の谷を捉えられるか検討することだった。
実験結果はアンケートと完全には一致しなかった
今回の研究で重要なのは、アンケートとN170の潜時から推定した谷の位置が一致しなかったことだ。
一方、N170の振幅については、アンケート結果と対応する変化が一部の範囲で確認された。
この結果から分かるのは、脳波による評価が主観的な感情評価をそのまま置き換えられる段階にはないということだ。
N170の潜時と振幅では、それぞれ異なる情報が反映される可能性がある。今後は参加者数を増やし、顔の種類や提示条件を変えながら検証する必要がある。
なお、このN170研究は東京大学のASD研究とは別の研究である。ASD研究の成果と、東海大学の脳波実験を混同しないことが重要だ。
【実態と真相】不気味の谷は科学的に証明されたのか?2026年の研究課題
不気味の谷は、広く知られた概念である一方、科学的にはまだ検証が続いている仮説でもある。
「不気味の谷は存在する」と単純に断定するよりも、どのような条件で発生しやすいのかを理解する方が正確だ。
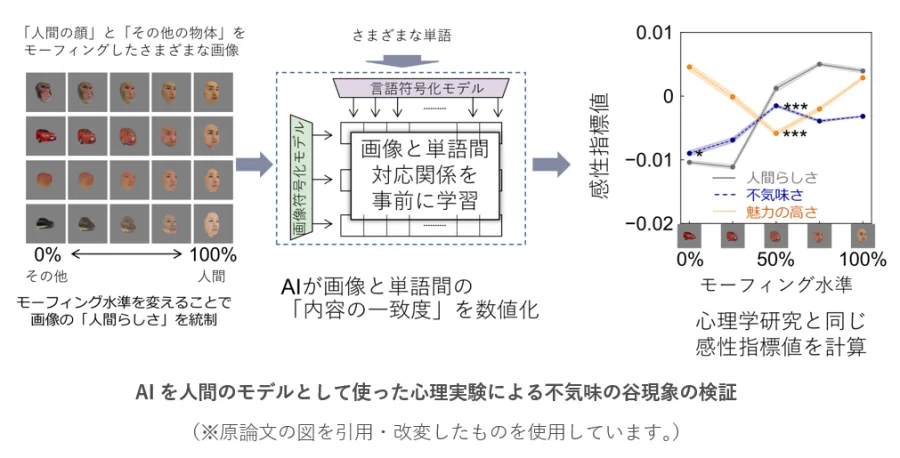
産業技術総合研究所はAIを使った検証にも成功
2023年5月、産業技術総合研究所(産総研)は、AIを利用した不気味の谷の検証結果を発表した。
研究では、画像と言葉の意味的な一致度を分析できるAIモデル「CLIP」を使用した。
人間の顔、サルの顔、自動車、食べ物、靴などを組み合わせた3次元CG画像を用意し、人間らしさの異なる画像を作成。実験には合計5,040枚の画像が使用された。
加えて、延べ10,000語以上の単語との意味的な一致度を分析した。
その結果、画像の人間らしさが中間的な段階で、不気味さを示す指標が高くなり、魅力を示す指標が低くなる傾向が確認された。
これはAIが人間と同じ感情を持っていることを証明した研究ではない。
人間が画像と感情表現を結び付けてきた学習データの傾向を、AIが再現できる可能性を示した研究だ。
2026年時点で分かっていることと未解明のこと
| 検証項目 | 現在分かっていること | 残された課題 |
|---|---|---|
| 人間らしさと親和感 | 特定条件で非線形な低下が確認される | すべての対象に当てはまるか |
| 知覚的不一致 | パーツ間のリアリティーのズレが不快感に関係する | どの特徴が最も影響するか |
| カテゴリー分類 | 分類の難しさと否定的評価に関連する研究がある | 他の要因との関係の整理 |
| 動きの影響 | 表情や動作の不自然さが違和感を生む可能性がある | 動きによる影響の再現性 |
| ASDとの関係 | 2026年の研究で群間差が示された | 個人差や実際の対話場面での再現性 |
| N170による評価 | 脳波と主観評価の一部に対応が見られた | 客観的な評価指標としての確立 |
ロボットやアバターの設計で避けるべきポイント
不気味の谷の研究は、ロボットの外見を設計する際にも役立つ。
重要なのは、必ずしも人間に似せればよいわけではないということだ。
1. 人間らしさを中途半端に再現しない
機械的なデザインにするなら、機械らしさを明確に残す方法がある。人間らしさを追求する場合は、顔全体の質感や表情にも一貫性を持たせる必要がある。
2. 顔のパーツ間の整合性を重視する
目だけがリアルで肌が人工的、あるいは口の動きだけが不自然といった状態は避けたい。部分的な完成度だけでなく、顔全体のまとまりが重要になる。
3. 静止画だけでなく動作も評価する
まばたき、視線、口の動き、表情の変化などは、外見と同じくらい重要な設計要素だ。
4. 利用者の違いを考慮する
2026年のASD研究が示したように、同じロボットでも見る人によって印象は異なる可能性がある。教育、医療、介護など、利用目的に応じた評価が必要だ。
不気味の谷を正しく理解するための判断基準
研究結果を読む際には、次の3点を確認するとよい。
- 実験で使用されたのは実物のロボットか、CG画像か。
- 評価対象は不気味さなのか、好ましさなのか、人間らしさなのか。
- 参加者の人数や属性、評価方法は十分に説明されているか。
特に、アンケートによる好ましさの低下と、脳波による顔認識の変化は同じものではない。
この違いを理解することが、不気味の谷の実態を正しく把握するためのポイントになる。
【よくある質問】不気味の谷に関するFAQ
Q1:不気味の谷を最初に提唱したのは誰?
A1:日本のロボット工学者・森政弘だ。1970年に企業広報誌『Energy』第7巻第4号で発表した論考が起源となっている。
Q2:不気味の谷はなぜ起こる?
A2:人間らしい外見と人工物らしい特徴の不一致や、人間かロボットか判断しにくいカテゴリーの曖昧さなどが原因として研究されている。ただし、単一の発生メカニズムが確定したわけではない。
Q3:ASDの人は不気味の谷を感じないの?
A3:2026年の東京大学の研究では、ASD群で不気味の谷が明確には確認されにくかった。ただし、すべてのASD当事者に当てはまるわけではなく、個人差や実際の対話場面については追加研究が必要だ。
Q4:N170とは何?
A4:顔画像を見てから約170ミリ秒後に観測される脳波成分だ。顔の構造的な情報処理に関係する。2026年には東海大学の研究者らが不気味の谷の評価への応用を検討した。
Q5:人間に似ていないロボットなら不気味に感じない?
A5:必ずしもそうではない。森の仮説では、人間らしさが低いロボットは比較的親和感を得やすいが、実際の印象は動きや表情、利用者の経験などにも左右される。
まとめ:不気味の谷の真相は人間の認知の仕組みにある
不気味の谷は、1970年に森政弘が提唱した、人間らしさと親和感の関係を説明する仮説だ。
人間に似ていないロボットには親しみを感じても、外見が人間に近づいた途中段階で違和感や嫌悪感が強くなる。その背景には、顔のパーツ間の不一致やカテゴリー分類の困難さなど、複数の認知メカニズムが関係していると考えられている。
2026年の東京大学のASD研究は、不気味の谷の現れ方が人によって異なる可能性を示した。一方、東海大学のN170研究は、脳波を使った客観的評価に向けた基礎的な成果を報告した。
【プロの結論】不気味の谷研究で本当に重要なこと
不気味の谷の本質は、ロボットが人間にどれほど似ているかという単純な問題ではない。
人間が対象をどのように認識し、どの情報を組み合わせ、何を自然だと判断するのか。
その認知の仕組みこそが研究の中心にある。
今後、脳波測定、顔画像解析、AIによる感性評価、ASD当事者を含む多様な参加者の実験が進めば、不気味の谷が生じる条件はさらに具体化されていくだろう。
人間にそっくりなロボットを作る技術だけでなく、人間が安心して接することのできるロボットを設計する技術。その両方を考えるうえで、不気味の谷は2026年以降も重要な研究テーマであり続ける。
主な研究資料: 森政弘の原論考、東京大学の2026年研究発表、電子情報通信学会のN170研究報告、2015年の研究レビュー、産総研のAI検証報告など。